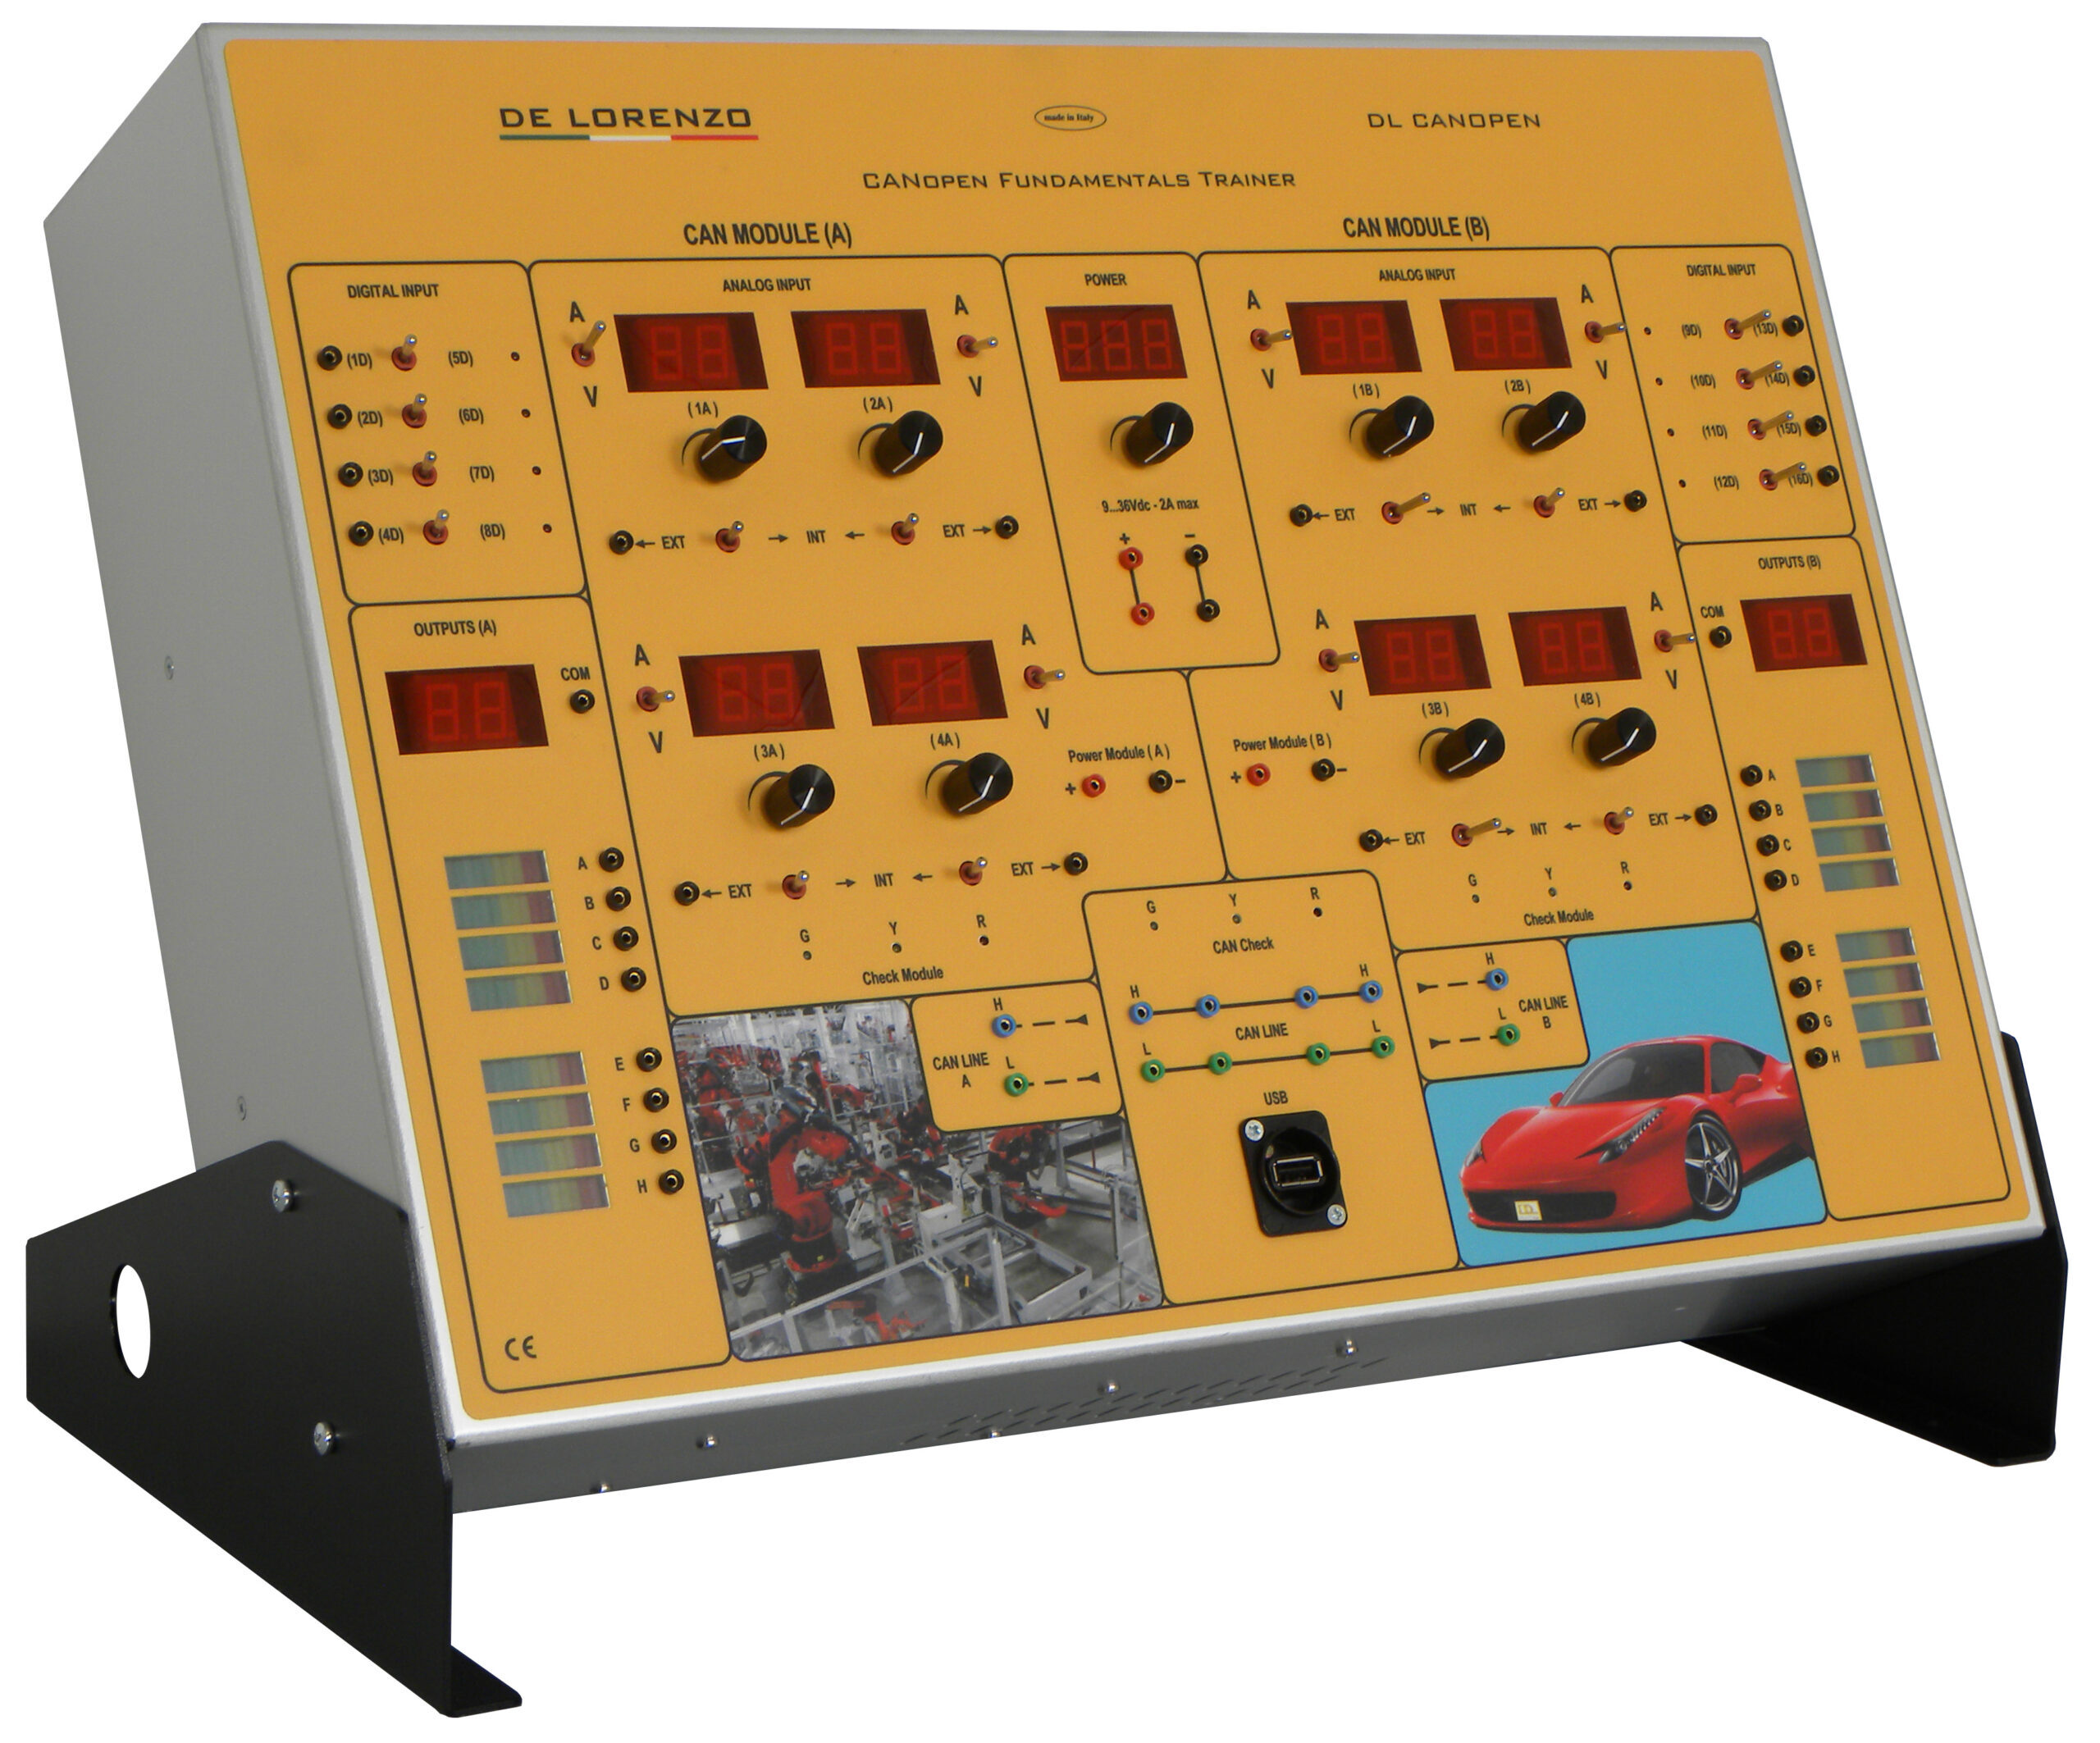

Etude de Canopen
Le système a été conçu pour l'étude de systèmes électroniques avec une architecture bus CAN, basée sur les protocoles CANOPEN.
Le système est composé d'une unité matérielle et d'un logiciel pour l'analyse du bus : grâce à la modification analogique ou numérique des valeurs du module CAN (au moyen du logiciel), il est possible de vérifier comment le système (matériel) réagit aux erreurs.
Grâce aux fonctions du logiciel, il existe différentes possibilités de perturbation du signal d'entrée, de sorte qu'il est possible de simuler les différentes situations d'erreurs dans le fonctionnement d'une machine industrielle.
CARACTERISTIQUES GENERALES
Le système est composé d'un matériel dédié et d'une interface logicielle. La connexion entre le matériel et le logiciel s'effectue via deux connexions CAN, connectées aux portes CAN ligne A et CAN ligne B.
Le système est composé de deux sections, une unité de contrôle maître programmable et un esclave CANOPEN complet, et permet la réalisation d'expériences simples sur banc : en utilisant les commandes appropriées, il est possible, en effet, de créer des applications simples et différentes simulations de l'opération du contrôleur.
Le système est ouvert à l'intégration avec tout type d'appareil avec interface CANOPEN ; l'appareil a une double fonction d'utilisation car il peut être utilisé indépendamment ou en combinaison avec d'autres expériences, dans lesquelles il remplace l'automate traditionnel.
Il est accompagné d'un logiciel qui réalise les fonctions de protocole et d'analyse des données : grâce au logiciel, il est possible de réaliser la fonction de simulation de pannes qui permet de simuler les différentes situations d'erreur pouvant survenir dans un réseau d'automatisation.
La programmation de l'appareil maître, pour réaliser la fonction d'automatisation, est faite avec un compilateur approprié.
OBJECTIFS DE FORMATION
Le but de ce système est d'étudier les concepts de protocoles réseau et d'automatisation distribuée, en utilisant les outils logiciels afin d'analyser les données du réseau, puis de perfectionner la technique pour la réalisation d'un logiciel robuste contre les erreurs ou les anomalies du réseau. Le système a pour objectif de permettre aux étudiants de comprendre le fonctionnement d'un réseau basé sur un bus de terrain CAN et de mettre en œuvre les outils de programmation et donc de concevoir des systèmes basés sur des architectures BUS CAN.
L'apprentissage d'un bus de terrain peut être mis en œuvre sous différents points de vue : Couche Physique (conception et choix des cartes de contrôle et des capteurs, traitement des signaux électriques), Couche Communication (étude de la transmission des données), Couche Application (analyse du processus), Couche de programmation des appareils (configuration des appareils du réseau CAN), couche de programmation système (programmation logicielle pour la gestion des processus).
Pour toutes les sessions, il est possible de simuler des pannes. Il s'adresse aux étudiants des écoles techniques (électronique et informatique) et des universités ainsi qu'aux étudiants des formations de personnel technique.
DESCRIPTION DU SIMULATEUR
Sur la partie supérieure du panneau se trouvent les paramètres d'entrée, les numériques aux extrémités latérales et les analogiques dans la section la plus centrale.
Dans la partie inférieure du panneau se trouve l'affichage des sorties détectées : dans le cas où le signal d'entrée n'est pas corrompu par le logiciel, l'affichage des sorties correspondra au paramètre défini manuellement sur le panneau, sinon le les sorties seront affichées avec la corruption du signal.
Au corps central peuvent être connectés divers dispositifs, depuis l'unité de contrôle sur laquelle les tests sont effectués jusqu'aux bus de connexion avec le logiciel.
Le système est conçu selon les critères de : modularité (configuration fixe minimale indispensable, à laquelle les différents éléments peuvent être facilement connectés), utilisation intuitive (connexions claires et bien identifiées, voyants lumineux pour la signalisation), logiciel d'interface PC.
- Connaissance du système,
- Configuration d'un noeud esclave et tests,
- Configuration d'un nœud esclave avec des erreurs,
- Gestion et optimisation du protocole,
- Messages de décodage pour les entrées analogiques, Trimmer,
- Messages de décodage pour les entrées numériques, Commutateur,
- Décodage des messages des sorties,
- Simulation de fautes et déduction physique des erreurs,
- Simulation de pannes et apprentissage des techniques de filtrage,
- Connexion à un appareil CANOPEN externe
SIMULATION DE DEFAUTS
Il est possible de définir différents types de défauts, de la simple suppression du signal (même si le commutateur est déplacé manuellement vers une autre valeur, la sortie affichera un signal nul), l'ajout de messages jusqu'à la corruption plus ciblée du signal. Les types de défauts sont distingués pour les différents types de signaux d'entrée, analogiques et numériques.
Compléter avec:
- Progiciel DL CANOPEN
- Environnement de développement MPLAB-X pour le développement de projets
- Documentation technique des cartes Maître et Esclave
- Progiciel ALoader pour charger le programme d'application sur le maître, via l'interface CAN
- Progiciels des différentes expériences
- Manuel du système DIMENSIONS
Dimensions du panneau :
472 x 345 x 180 mm. Poids : 10 kg.
CARACTERISTIQUES TECHNIQUES
Le bloc automatisme/synoptique est constitué de tout le matériel nécessaire au fonctionnement :
- Module MAÎTRE (API):
o Tension d'alimentation 9...36V.
o 8 entrées, dont 4 numériques/analogiques universelles (configurables en tant que côté haut ou bas numérique, ou analogique 0 ... 40V ou 4 ... 20mA) et 4 uniquement numériques (côté haut ou côté bas ou RPM rapide).
o 8 sorties PWM côté haut (courant disponible max. 4 A, protégé).
Les ressources sont accessibles via un terminal spécial avec couplage rapide. Il y a des boutons et des boutons pour simuler des E/S numériques et/ou analogiques. Le module affiche la LED pour le contrôle des entrées et des sorties et la LED de l'état du maître (RUN/CAN/ERROR).
o 8 entrées, dont 4 numériques/analogiques universelles (configurables en tant que côté haut ou bas numérique, ou analogique 0…40V ou 4…20mA) et seulement 4 numériques (côté haut ou côté bas ou RPM rapide).
o 8 sorties PWM côté haut (courant disponible max. 4 A, protégé). Les ressources sont accessibles via un terminal spécial avec couplage rapide. Il y a des boutons et des boutons pour simuler des E/S numériques et/ou analogiques. Le module affiche la LED pour le contrôle des entrées numériques et la LED de l'état de l'esclave (RUN/CAN/ERROR).
- Module SLAVE, sortie uniquement :
o Tension d'alimentation 9…36V.
Les ressources sont accessibles via un terminal spécial avec couplage rapide. Le module affiche la LED de l'état de l'esclave (RUN/CAN/ERROR).
Le système est équipé d'interfaces CAN USB qui servent à connecter l'ordinateur personnel au matériel.
L'ordinateur personnel (non inclus) doit être basé sur le système d'exploitation Windows. Les pilotes et les applications sont compatibles avec Windows XP, 7, 8, 32 et 64 bits. Les caractéristiques minimales du PC sont : - Système d'exploitation Windows - Processeur 2,4 GHz, dual core (quad core recommandé) - Mémoire RAM libre : 1 Go - Au moins deux ports USB - Résolution d'écran : au moins 1280 x 1024
- Mentions légales |
- Plan du site |
- Réalisation :
